Multikopter RC
Quadro, Hexa oder Octo: Tausch dich über Selbstbau, Flight Controller, Firmware und sichere Flüge mit Multikoptern aus.
Passend dazu: Flight Controls · Quadrocopter · FPV | Im RC-Glossar: Drohnen-Frame · Gyro & Stabilisierung
-
Flight Controls
Fragen zu Flight Controller, PID-Abstimmung, Flugmodi oder Kalibrierung? Hier bekommst du Hilfe – von Naza, APM und MultiWii bis Betaflight, INAV und ArduPilot.
Passend dazu: DJI Naza · 3DR APM · MultiWii & MegaPirate | Im RC-Glossar: Autopilot-Elektronik · Gyro- Themen
- 101
- Beiträge
- 1,1k
-
3DR APM und Clone
Du fliegst mit einem APM 2.5, 2.6 oder einem Clone? Hier bekommst du Hilfe zu Mission Planner, Kalibrierung, Failsafe, Wegpunkten und Logs.
Passend dazu: MultiWii & MegaPirate · DJI Naza · alle Flight Controls | Im RC-Glossar: Autopilot-Elektronik- Themen
- 40
- Beiträge
- 590
-
DJI Naza und andere DJI Produkte
Du fliegst noch eine Naza-M, Naza-M Lite oder V2? Hier bekommst du Hilfe zu DJI Assistant, Kompasskalibrierung, Blinkcodes, Gains und Failsafe.
Passend dazu: 3DR APM · MultiWii & MegaPirate · alle Flight Controls | Im RC-Glossar: Autopilot-Elektronik- Themen
- 29
- Beiträge
- 358
-
AIO mit Megapirate und MultiWii
Du tüftelst mit MultiWii, MegaPirate oder einem Crius-AIO-Board? Hier bekommst du Hilfe bei Konfiguration, Kalibrierung, PID-Werten und Fehlersuche.
Passend dazu: 3DR APM · DJI Naza · alle Flight Controls | Im RC-Glossar: Gyro & Stabilisierung · Drohnen-Software- Themen
- 57
- Beiträge
- 1,6k
-
Quadrocopter
Du baust oder fliegst einen Quadrocopter? Hier geht es um Teilelisten, Antrieb, Aufbau, Erstflug und Fehlersuche – vom Tiny Whoop bis zum 7-Zöller.
Passend dazu: Hexacopter · Octocopter · FPV | Im RC-Glossar: Drohnen-Frame · Propeller-Drehrichtung CW/CCW- Themen
- 411
- Beiträge
- 10k
-
Hexacopter
Du baust oder fliegst einen Multikopter mit sechs Motoren? Hier geht es um Kameraflug, Nutzlast, Antrieb, Stromversorgung und Fehlersuche.
Passend dazu: Quadrocopter · Octocopter · Flight Controls | Im RC-Glossar: Außenläufer-Motoren · 6S-Akku- Themen
- 68
- Beiträge
- 2,1k
-
Octocopter
Du planst oder fliegst einen großen Kopter mit acht Motoren? Hier geht es um X8 und Flat-8, Antrieb, Stromversorgung, Kameraflug und Sicherheit.
Passend dazu: Hexacopter · Quadrocopter · Flight Controls | Im RC-Glossar: KV-Wert · UBEC- Themen
- 10
- Beiträge
- 665
-
AR.Drone Parrot
Du fliegst noch eine Parrot AR.Drone 1.0 oder 2.0? Hier bekommst du Hilfe zu App, Reparaturen, Ersatzteilen und Umbauten.
Passend dazu: Hardware · Software · Games · Treffen | Im RC-Glossar: Drohnen im Glossar- Themen
- 37
- Beiträge
- 303
-
AR.Drone Hardware
Motor tot, Zahnrad gebrochen oder Akku schwach? Hier bekommst du Hilfe bei Reparatur, Ersatzteilen und Umbauten deiner AR.Drone 1.0 oder 2.0.
Passend dazu: AR.Drone Software · AR.Drone-Forum · Ersatzteile suchen | Im RC-Glossar: Drohnen-Elektronik- Themen
- 22
- Beiträge
- 49
-
AR.Drone Software
Fragen zu FreeFlight, Firmware-Updates oder zur Steuerung deiner AR.Drone per PC? Hier geht es um Apps, SDK-Projekte und Verbindungsprobleme.
Passend dazu: AR.Drone Hardware · AR.Drone Games · AR.Drone-Forum | Im RC-Glossar: Drohnen-Software- Themen
- 9
- Beiträge
- 53
-
AR.Drone Games
Du willst mit deiner AR.Drone spielen, Duelle oder Rennen fliegen? Hier geht es um Spiele-Apps, was davon noch läuft, und um eigene Parcours.
Passend dazu: Treffen mit anderen Piloten · AR.Drone Software · AR.Drone-Forum- Themen
- 3
- Beiträge
- 8
-
Treffen mit weiteren AR.Drone Piloten
Du suchst andere AR.Drone-Piloten in deiner Nähe? Hier verabredest du gemeinsame Flugtage, Duelle und Rennen in der Halle oder im Freien.
Passend dazu: AR.Drone Games · RC-Fahrgemeinschaften · AR.Drone-Forum- Themen
- 2
- Beiträge
- 2






Multikopter bauen und fliegen: Quadro, Hexa, Octo
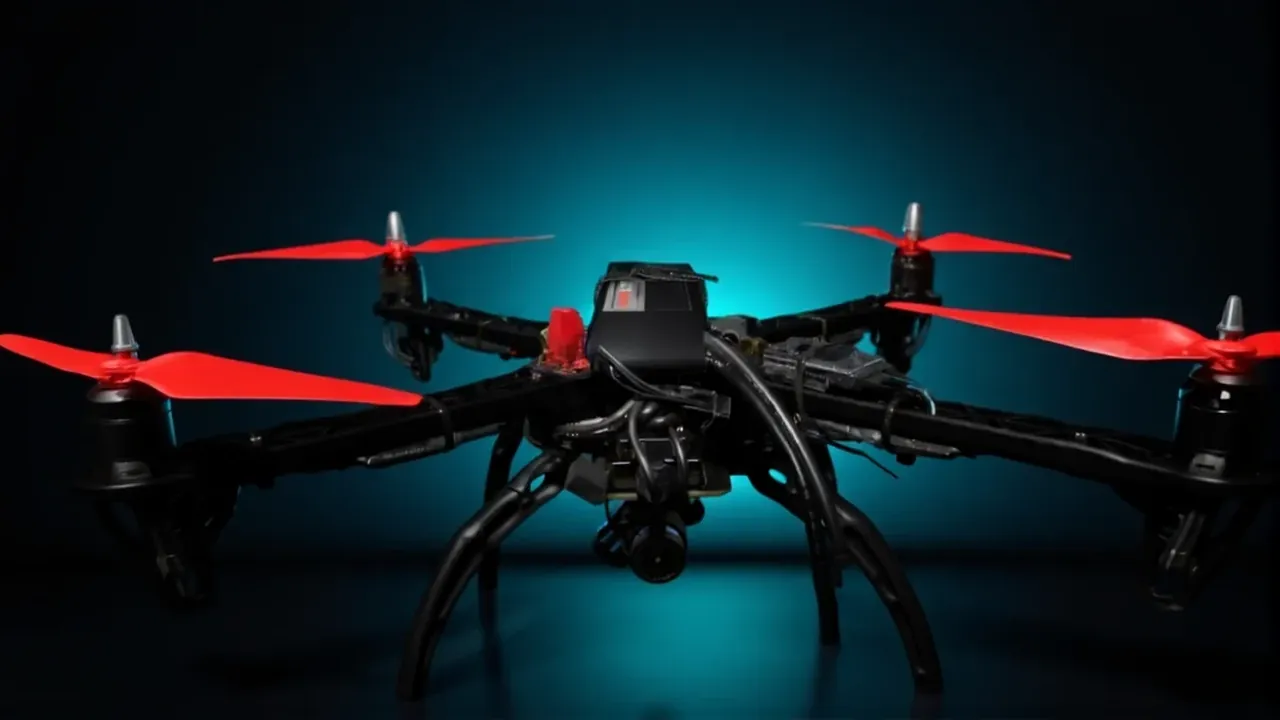
Kurz gesagt: Hier geht es um Multikopter mit vier, sechs oder acht Rotoren – vom Selbstbau über Flight Controller und Firmware bis zum sicheren Flugbetrieb. Eigene Unterforen gibt es für Quadrocopter, Hexacopter, Octocopter, Flight Controls und die AR.Drone von Parrot.
- Was ist ein Multikopter?
- So fliegt ein Multikopter
- Welcher Kopter passt zu dir?
- Typische Probleme und Lösungen
- So bekommst du schnell gute Antworten
- Bereiche
- Häufige Fragen
Was ist ein Multikopter?
Ein Multikopter ist ein Fluggerät mit mehreren starren Propellern, das allein über die Drehzahl seiner Motoren gesteuert wird – ohne Ruder und ohne verstellbare Rotorblätter. Nach der Zahl der Rotoren unterscheidet man den Quadrocopter mit vier, den Hexacopter mit sechs und den Octocopter mit acht Motoren. Mehr Rotoren bedeuten mehr Tragkraft und Reserven, falls ein Motor ausfällt, aber auch mehr Gewicht und Kosten.
Auch die Rahmenform spielt eine Rolle: Am verbreitetsten ist der X-Rahmen, daneben gibt es H- und Plus-Anordnungen, bei Octos zusätzlich die koaxiale X8-Bauweise mit je zwei Motoren übereinander oder den flachen Flat-8. Die Klassen reichen vom Tiny Whoop für die Wohnung über Cinewhoops mit Propellerschutz für Filmaufnahmen und 5-Zoll-Kopter für Freestyle und Racing bis zu Long-Range-Modellen und großen Kameraträgern.
Viele Projekte im Forum sind Eigenbauten – vom Gimbal für den DJI-F450-Rahmen über Tri- und Bicopter und per Fernsteuerung schaltbare LEDs bis zum Flashen von Reglern mit SimonK-Firmware oder eines Turnigy-9X-Senders. Für die AR.Drone von Parrot, einen Quadrocopter, der seit 2010 per App über WLAN gesteuert wird, gibt es ein eigenes Unterforum.
So fliegt ein Multikopter
Ein Multikopter fliegt, weil der Flight Controller laufend in Sekundenbruchteilen die Drehzahl jedes einzelnen Motors nachregelt. Gyroskop und Beschleunigungssensor messen jede Lageänderung, die Elektronik gleicht sie sofort aus. Gesteuert wird über vier Funktionen: Gas für Steigen und Sinken, Nick für vorwärts und rückwärts, Roll für seitwärts und Gier für die Drehung um die Hochachse.
Benachbarte Propeller drehen gegenläufig, abwechselnd im und gegen den Uhrzeigersinn – CW und CCW. So heben sich ihre Drehmomente auf, und der Kopter dreht sich nicht unkontrolliert um sich selbst. Zum Gieren erhöht der Flight Controller gezielt die Drehzahl der Motoren einer Drehrichtung und senkt die der anderen; das entstehende Ungleichgewicht dreht den Kopter.
Typische Komponenten sind ein Rahmen meist aus CFK, der Flight Controller (FC), Regler (ESC) einzeln oder als 4in1-Platine, Brushless-Außenläufer, Propeller, ein LiPo – oft 4S oder 6S –, der Empfänger und je nach Einsatz GPS und Kamera. Auf dem FC dominieren heute Betaflight für Freestyle und Racing, INAV für GPS-Navigation und ArduPilot für autonome Flüge mit Wegpunkten. Klassiker wie DJI Naza, APM und MultiWii haben im Unterforum Flight Controls eigene Bereiche.
Welcher Kopter passt zu dir?
Der richtige Einstieg hängt davon ab, was du vorhast. Zum Fliegenlernen eignet sich ein kleiner, robuster Kopter – ein Tiny Whoop verzeiht Crashs in der Wohnung, und Übungsstunden im Simulator am PC sparen viele Propeller. Wer filmen will, greift zum Cinewhoop oder zu einem GPS-Kopter mit Positionshaltung; wen Freestyle oder Racing reizt, der baut sich einen 5-Zoll-Kopter mit 4S oder 6S und etwa 1000 bis 1500 mAh.
Beim Selbstbau lernst du jedes Bauteil kennen und kannst später alles selbst reparieren. Achte darauf, dass Motoren, Propeller, Regler und Akku zusammenpassen: Die Regler müssen den Strom der Motoren dauerhaft verkraften, und der Akku muss genug Strom liefern können. Nach dem Zusammenbau konfigurierst du den Flight Controller – Motorreihenfolge und Drehrichtung prüfen, Empfänger einrichten, Flugmodi und Failsafe festlegen.
Vor dem ersten Flug draußen informierst du dich über die Regeln. In Deutschland ist für jedes Flugmodell eine Haftpflichtversicherung Pflicht. Ab 250 g oder mit Kamera musst du dich in der Regel beim Luftfahrt-Bundesamt (LBA) registrieren und deine eID am Modell anbringen, ab 250 g brauchst du zudem den EU-Kompetenznachweis A1/A3. In der offenen Kategorie gelten meist maximal 120 m Höhe, direkter Sichtkontakt und Abstand zu Menschenansammlungen. Die Details ändern sich – prüfe den aktuellen Stand beim LBA oder bei deinem Verband wie DMFV oder DAeC; im Verein fliegst du nach dessen Regeln auf eigenem Gelände.
Typische Probleme und Lösungen
Kippt der Kopter beim Abheben sofort um, stimmen fast immer Motorreihenfolge, Drehrichtung oder Propellermontage nicht. Prüfe in der Konfigurationssoftware jeden Motor einzeln und vergleiche mit dem Schema deiner Firmware – und zwar ohne Propeller. Die kommen erst zum Fliegen auf die Motoren, denn in der Werkstatt passieren durch versehentlich anlaufende Motoren die übelsten Verletzungen.
Zittert oder schwingt der Kopter im Flug, sind Vibrationen oder zu hohe PID-Werte die Ursache: Tausch beschädigte Propeller, zieh lockere Rahmenschrauben nach und lagere den FC vibrationsgedämpft. Driftet er im Schwebeflug, hilft das Kalibrieren des Beschleunigungssensors auf ebener Fläche, bei GPS-Modellen zusätzlich die Kompasskalibrierung fern von Metall.
Den Failsafe testest du nach jedem neuen Setup: Schalte bei abgenommenen Propellern den Sender aus und prüfe, ob die Motoren stoppen oder der Kopter wie geplant reagiert. Und behalte die Akkuspannung im Blick – LiPos dürfen nicht tiefentladen werden, eine Spannungswarnung im Sender oder OSD schützt Akku und Modell.
So bekommst du schnell gute Antworten
Nenne in deiner Frage Rahmen und Größe, Motoren mit KV, Propeller, Regler, Akku mit Zellenzahl, den Flight Controller und die Firmware-Version. Beschreibe das Problem möglichst genau und häng bei Konfigurationsfragen einen Screenshot an. Ein kurzes Video vom Flugverhalten hilft bei Schwingungen oft mehr als jede Beschreibung.
Fragen zu Videobrille, Kamera und Videosender sind im FPV-Forum am besten aufgehoben. Hast du ein Gerät mit Autopilot oder Wegpunktflug, nenne zusätzlich GPS-Modul und Kompass.
Bereiche in diesem Forum
 AR.Drone ParrotDu fliegst noch eine Parrot AR.Drone 1.0 oder 2.0? Hier bekommst du Hilfe zu App, Reparaturen, Ersatzteilen und Umbauten.
 QuadrocopterDu baust oder fliegst einen Quadrocopter? Hier geht es um Teilelisten, Antrieb, Aufbau, Erstflug und Fehlersuche – vom Tiny Whoop bis zum 7-Zöller.
 HexacopterDu baust oder fliegst einen Multikopter mit sechs Motoren? Hier geht es um Kameraflug, Nutzlast, Antrieb, Stromversorgung und Fehlersuche.
 Flight ControlsFragen zu Flight Controller, PID-Abstimmung, Flugmodi oder Kalibrierung? Hier bekommst du Hilfe – von Naza, APM und MultiWii bis Betaflight, INAV und ArduPilot.
 OctocopterDu planst oder fliegst einen großen Kopter mit acht Motoren? Hier geht es um X8 und Flat-8, Antrieb, Stromversorgung, Kameraflug und Sicherheit.
Praxistipps
- Montiere Propeller erst unmittelbar vor dem Flug und nimm sie für jede Arbeit am Kopter wieder ab.
- Teste nach jeder Änderung an Empfänger oder Firmware den Failsafe.
- Übe Grundmanöver zuerst im Simulator, bevor du einen teuren Kopter riskierst.
- Stell im Sender oder OSD eine Spannungswarnung ein, damit der Akku nie tiefentladen wird.
- Kontrolliere nach jedem Crash Propeller, Motorglocken und Rahmenschrauben.
Passende RC-Rechner
Kostenlos im Browser rechnen – ohne Anmeldung:
Meistgelesene Themen in diesem Forum
- ESC Brushless Regler mit SimonK Firmeware flashen · 31k Zugriffe
- Bicopter selber bauen · 26k Zugriffe
- Brushless Gimbal Informationsaustausch · 18k Zugriffe
- Turnigy TH9X Proplem beim Flashen · 15k Zugriffe
- FC Multiwii Pro 2.0: Multiwii 2.2.1 läuft, Megapirate nicht!? · 12k Zugriffe
- Gimbal eigenbau für DJI F450 Rahmen · 12k Zugriffe
Häufige Fragen
Welcher Multikopter ist der richtige für den Einstieg?
Zum Fliegenlernen eignet sich ein kleiner, robuster Kopter wie ein Tiny Whoop, kombiniert mit Übungsstunden im Simulator. Willst du filmen, ist ein Cinewhoop oder GPS-Kopter sinnvoll, für Freestyle und Racing ein 5-Zoll-Kopter. Beim Selbstbau lernst du jedes Bauteil kennen und kannst später alles selbst reparieren.
Warum drehen die Propeller eines Quadrocopters in unterschiedliche Richtungen?
Jeder Propeller erzeugt ein Drehmoment, das den Kopter in die Gegenrichtung drehen will. Weil benachbarte Propeller gegenläufig drehen, heben sich diese Kräfte auf. Für eine Drehung um die Hochachse verändert der Flight Controller gezielt die Drehzahlen beider Gruppen.
Welche Flugsteuerung bzw. Firmware sollte ich nutzen?
Für Freestyle und Racing ist Betaflight verbreitet, für GPS-Funktionen wie Positionshaltung und automatische Rückkehr INAV und für autonome Flüge mit Wegpunkten ArduPilot. Ältere Systeme wie DJI Naza, APM oder MultiWii stecken noch in vielen Bestandsmodellen und werden im Unterforum Flight Controls besprochen.
Muss ich meinen Kopter registrieren?
In Deutschland brauchst du für jedes Flugmodell eine Haftpflichtversicherung. Ab 250 g oder mit Kamera ist in der Regel die Registrierung beim Luftfahrt-Bundesamt mit eID am Modell nötig, ab 250 g zusätzlich der EU-Kompetenznachweis. Prüfe den aktuellen Stand beim LBA oder bei deinem Verband.